


三维里的答案 ——水仙直播 拔尖基地学生获第19届全国三维数字化创新设计大赛华北赛区特等奖
发布时间:2026-09-22 阅读次数:
近日,第19届全国三维数字化创新设计大赛具身智能机器人技术与工程应用场景大赛华北赛区选拔赛近日结束。我校水仙直播 拔尖基地班本科生马铭泽、孙栗宏博、张毅涵三名同学组成“知行逐日”团队,在熊轲、张志飞老师指导下,围绕Kuavo人形机器人的末端执行器设计与工程适配开展参赛项目,荣获华北赛区特等奖。
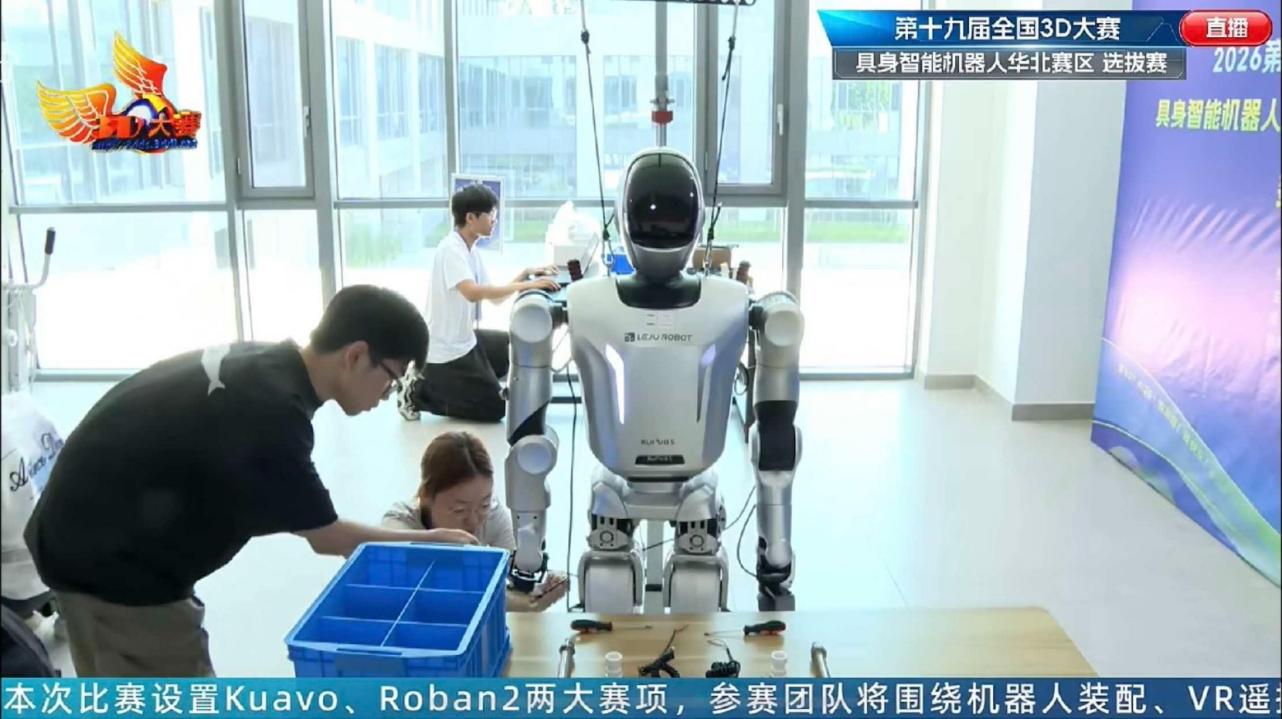
图1 第19届全国3D大赛具身智能机器人华北赛区选拔赛现场
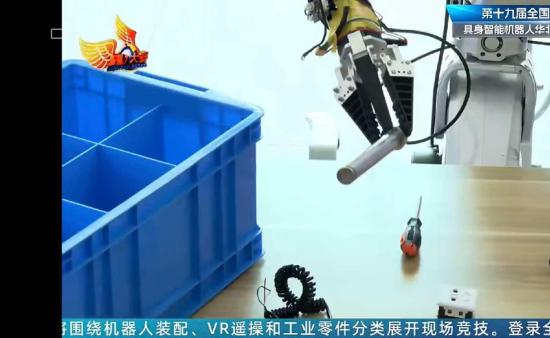
比赛给出的题目直指真实工程场景:面向人形机器人完成工业零件分拣,重新设计一套能够适应不同形态目标的机械手。团队没有把任务停留在三维模型展示上,而是从机器人腕部接口、转接结构和三指机构入手,围绕杆状、块状和柔性物体的抓取需求反复调整方案。为兼顾空间包络能力、结构复杂度与末端集成,团队最终采用三指欠驱动方案,并针对细长杆件、块状零件和线缆等目标,对指尖接触结构进行针对性优化。
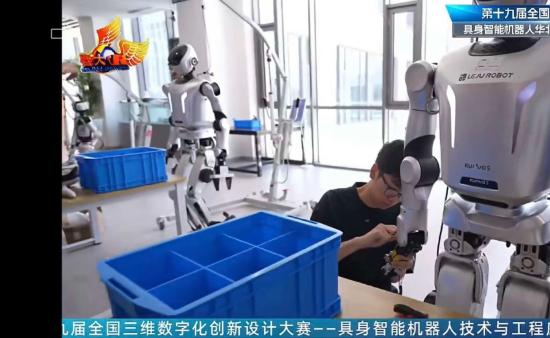
真正的难点出现在模型走向实机之后。接口尺寸必须吻合,转接件既要留出装配空间,又要保证连接可靠;打印出来的零件还要接受一次次实装检验。备赛过程中,团队先后遇到接口尺寸不匹配、装配空间受限、指尖结构需要反复调整等问题,从修改CAD参数、重新切片打印,到完成机械安装、供电与通信调试,再到比赛现场继续检查末端执行器的安装和动作,屏幕里的三维模型才一步步变成真正装到Kuavo机器人上的“手”。
|
|
图2 《知行逐日》末端执行器在比赛现场进行抓取测试 |
图3 团队在现场进行末端执行器安装调试 |
对三名计算机专业学生来说,这次比赛需要跨出熟悉的软件和算法环境,进入机械结构、三维建模、3D打印、硬件接口和机器人控制等多个环节。三人一边补充机器人与机械设计知识,一边围绕真实设备不断验证方案,把“画得出来”进一步推进到“装得上、动得了、能完成任务”。这种从问题出发、边学边做的过程,也让一次竞赛训练成为面向具身智能场景的综合工程实践。
备赛期间,学院和指导教师在设备、场地与技术指导上为团队提供了支持。我校水仙直播 拔尖班为教育部“101计划”在计算机领域的试点项目,依托国家级计算机科学拔尖学生培养基地设立,实行科研前置、导师制和资源专项倾斜等培养举措。此次参赛将拔尖基地的早期科研训练进一步延伸到真实工程场景:学生从计算机专业出发,主动跨越机械、控制与机器人系统集成的学科边界,在一次次建模、打印和调试中把知识转化为可验证的方案。从三维模型到赛场实机,“知行逐日”给出的答案,也正落在“知”与“行”的往返之间。